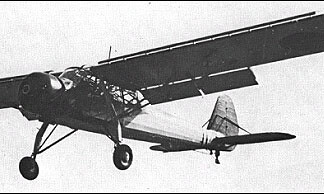
De Kayaba Ka-1 en Ka-2 waren Japanse autogyro’s die tijdens de Tweede Wereldoorlog door het Keizerlijk Japans Leger werden gebruikt voor waarneming, verbindingstaken en onderzeebootbestrijding. De ontwikkeling begon nadat Japan in 1939 een Amerikaanse Kellett KD-1A had aangeschaft en onderzocht. Het eerste prototype vloog op 26 mei 1941. De korte startafstand maakte het toestel geschikt voor gebruik vanaf kleine vliegvelden en schepen, waaronder het legerschip Akitsu Maru. De Ka-1 en Ka-2 werden uiteindelijk vooral ingezet voor patrouilles boven Japanse kustwateren en belangrijke scheepvaartroutes.
Ontwerp en ontwikkeling
Japanse belangstelling voor autogyro’s
Het Keizerlijk Japans Leger raakte aan het einde van de jaren dertig geïnteresseerd in autogyro’s voor artilleriewaarneming. Een autogyro gebruikt een vrij draaiende rotor voor de lift en een afzonderlijke propeller voor de voortstuwing. Daardoor kan het toestel met een relatief korte startbaan opereren en bij lage snelheid vliegen. Voor artillerie-eenheden bood dat mogelijkheden om vijandelijke posities te observeren en inslagen te beoordelen. Japan zocht daarom naar een toestel dat dicht bij het front kon worden ingezet zonder de langere startbanen die veel gewone vliegtuigen nodig hadden.
In 1939 werd voor beproevingen een Amerikaanse Kellett KD-1A naar Japan gehaald. Het tweezits toestel raakte tijdens proeven bij lage snelheid zo zwaar beschadigd dat het niet meer normaal kon worden gebruikt. Het wrak werd vervolgens beschikbaar gesteld aan Kayaba Industry, dat van het leger opdracht kreeg een vergelijkbare autogyro te ontwikkelen. De Japanse ontwerpers namen de algemene opzet van de Kellett als uitgangspunt, maar pasten het ontwerp aan de eigen productie en beschikbare onderdelen aan. Zo ontstond de Ka-Gō, die vervolgens de basis vormde voor de Ka-1.
Eerste vlucht en beproevingen
Het prototype was uitgerust met een Argus As 10c, een luchtgekoelde omgekeerde V-motor met acht cilinders en een vermogen van ongeveer 240 pk. De eerste vlucht vond plaats op 26 mei 1941. Tijdens de beproevingen bleek vooral de korte startafstand bruikbaar voor het beoogde militaire gebruik. Volgens de aangeleverde gegevens kon het toestel bij windstil weer na ongeveer 30 meter loskomen. De Ka-1 kon bovendien zeer langzaam vliegen en met hoog motorvermogen vrijwel op één plaats blijven terwijl de neus omhoog werd gehouden.
De vliegproeven leverden voldoende resultaten op om het leger tot serieproductie te laten besluiten. Ook het onderhoud bleek volgens de beproevingsrapporten minder belastend dan vooraf was verwacht. Daarmee voldeed de Ka-1 aan meerdere eisen die voor een waarnemingstoestel van belang waren: inzet vanaf beperkte terreinen, een lage vliegsnelheid en een betrekkelijk eenvoudige ondersteuning. Het oorspronkelijke plan was de autogyro te gebruiken bij artillerie-eenheden op het Aziatische vasteland, waar waarnemers vanuit de lucht vuurcorrecties konden doorgeven.
Productieproblemen
Na de Ka-1 verscheen de Ka-2, die met een andere motor werd uitgerust. Deze uitvoering gebruikte de Jacobs L-4MA-7, een luchtgekoelde stermotor van ongeveer 245 pk. De productie van beide typen werd bemoeilijkt door tekorten aan motoren en onderdelen voor de rotor. Daardoor ontstonden vertragingen en werden niet alle gebouwde rompen als volledig inzetbaar toestel afgeleverd. De aangeleverde gegevens noemen een totaal van 240 geproduceerde exemplaren of casco’s, maar merken tegelijk op dat dit aantal niet met zekerheid kan worden bevestigd.
Ook over het aantal werkelijk operationele toestellen lopen de aantallen uiteen. In de bron wordt vermeld dat ongeveer twaalf vliegtuigen verloren gingen voordat ze konden worden afgeleverd en dat ongeveer dertig casco’s zonder motor bleven. Verder wordt gesproken over ongeveer vijftig aan het leger geleverde Ka-1’s, waarvan rond de dertig daadwerkelijk werden ingezet. Deze aantallen moeten daarom als schattingen worden gelezen. De beperkte beschikbaarheid van motoren, rotoren en andere onderdelen bleef een rem op een bredere inzet.
Proeven met rotorstartraketten
Met ten minste één Ka-1 werden proeven uitgevoerd met kleine zwartkruit-raketten aan de uiteinden van de rotorbladen. Het doel was te onderzoeken of de rotor sneller op toeren kon worden gebracht en of daardoor de startprestaties of het laadvermogen konden worden verbeterd. De aangeleverde informatie vermeldt geen operationele invoering van dit systeem. Het experiment laat wel zien dat de ontwerpers zochten naar manieren om de mogelijkheden van het toestel verder te vergroten zonder het basisontwerp ingrijpend te veranderen.
Operationele geschiedenis
Verandering van de oorspronkelijke taak
De Ka-1 was aanvankelijk bedoeld voor artilleriewaarneming bij Japanse landstrijdkrachten in China. De ontwikkeling van de oorlog veranderde die prioriteit. Japan kreeg steeds meer te maken met geallieerde onderzeeërs die koopvaardijschepen, transportschepen en aanvoerroutes aanvielen. Daardoor verschoof de aandacht van artilleriewaarneming naar verkenning boven zee en anti-onderzeebootpatrouilles. Een klein aantal toestellen zou daarnaast op de Filipijnen zijn gebruikt voor verbindingstaken als vervanging van de Kokusai Ki-76, maar de aangeleverde tekst geeft voor deze inzet geen harde onderbouwing.
De eigenschappen van de autogyro pasten redelijk bij kustpatrouilles. Het toestel had geen hoge snelheid, maar kon langzaam boven een gebied blijven zoeken en had slechts weinig ruimte nodig om op te stijgen. Dat maakte inzet mogelijk vanaf kleine velden en in bepaalde gevallen vanaf schepen. Het beperkte laadvermogen vormde echter een duidelijke beperking. Voor onderzeebootbestrijding moest daarom een keuze worden gemaakt tussen een tweede bemanningslid en bewapening.
Aanpassing voor onderzeebootbestrijding
Voor patrouilles boven zee werden Ka-1’s en Ka-2’s vaak als eenzitter gebruikt. De tweede zitplaats verviel, zodat het vrijgekomen gewicht kon worden gebruikt voor twee dieptebommen van elk 60 kilogram. Daarmee kreeg het toestel een beperkte mogelijkheid om een waargenomen onderzeeër aan te vallen. De autogyro was echter vooral geschikt voor het zoeken, waarnemen en doorgeven van posities. Volgens de aangeleverde informatie werd geen enkele vijandelijke onderzeeër officieel aan een Ka-1 of Ka-2 als vernietigd toegeschreven.
De experimenten van het leger trokken ook de aandacht van de Keizerlijk Japanse Marine. Onder anderen viceadmiraal Jisaburō Ozawa zag mogelijkheden voor een klein toestel dat Japanse schepen buiten het bereik van landgebonden patrouillevliegtuigen kon ondersteunen. De marine onderzocht daarom het oorspronkelijke prototype. Daarbij werd de Ka-1 vanwege het grotere laadvermogen gunstiger beoordeeld dan de Ka-2. Toch bleef het type in hoofdzaak een toestel van het leger en ontstond geen omvangrijke maritieme autogyrovloot.
Inzet vanaf Akitsu Maru
Een eerste plan voorzag in operaties vanaf vrachtschepen van de 2D-klasse. In de praktijk bleken deze schepen te weinig ruimte te bieden voor een bruikbare inzet van de autogyro’s. Vervolgens werd de eenheid toegewezen aan Akitsu Maru, een door het Japanse leger geëxploiteerd aanvalstransportschip met vliegdek. De korte startafstand van de Ka-1 en Ka-2 maakte deze combinatie uitvoerbaar. Vanaf augustus 1944 werden de toestellen aan boord gebruikt voor patrouilles en waarneming boven zee.
De inzet vanaf Akitsu Maru duurde slechts enkele maanden. Het schip werd in november 1944 tot zinken gebracht, waardoor deze basis wegviel. Daarmee verdween niet de gehele operationele taak van de autogyro’s. Japan had nog steeds behoefte aan bewaking van kustwateren en resterende scheepvaartroutes. De eenheid werd daarom later vanaf landbases ingezet, waarbij de korte startafstand opnieuw een voordeel bood.
Patrouilles vanaf Iki en Tsushima
Vanaf 17 januari 1945 werden anti-onderzeebootpatrouilles hervat vanaf een vliegveld op Iki, een eiland tussen Kyushu en het Koreaanse schiereiland. Het onderhoud vond plaats vanaf Gannosu Airfield in de prefectuur Fukuoka. Vanuit deze positie konden de autogyro’s een deel van de zeegebieden tussen Japan en Korea bewaken. De route tussen Fukuoka en Pusan was in de laatste oorlogsmaanden belangrijk voor Japanse verbindingen en bevoorrading.
In mei 1945 begonnen ook vluchten vanaf Izuhara op Tsushima. De toestellen ondersteunden daar de bewaking van de Straat van Tsushima. Hun taak bestond in hoofdzaak uit het zoeken naar onderzeeërs en het melden van waarnemingen. Naarmate Amerikaanse vliegdekschipvliegtuigen vaker in het gebied verschenen, werd het risico voor de langzaam vliegende autogyro’s groter. In juni 1945 verhuisden de eenheden daarom naar Nanao op het schiereiland Noto, aan de Japanse Zee, waar zij tot het einde van de oorlog bleven opereren.
Operationele waarde en beperkingen
De Ka-1 en Ka-2 combineerden een korte startafstand met goede eigenschappen bij lage snelheid. Voor observatie en patrouilles waren dit bruikbare kenmerken, vooral op plaatsen waar geen grote vliegvelden beschikbaar waren. Daar stond tegenover dat de toestellen langzaam waren, weinig konden meenemen en afhankelijk bleven van een kwetsbare rotorconstructie en schaarse motoren. Daardoor waren ze geen vervanging voor grotere patrouillevliegtuigen met een groter bereik, meer bemanning en zwaardere bewapening.
De operationele resultaten lijken vooral te hebben gelegen in het waarnemen en rapporteren van verdachte contacten. De aangeleverde gegevens schrijven het type geen tot zinken gebrachte onderzeeërs toe. Dat past bij de beperkte bewapening van twee dieptebommen van 60 kilogram en het geringe laadvermogen van de autogyro. De Ka-1 en Ka-2 waren daardoor vooral verkenningsmiddelen met een beperkte aanvalsmogelijkheid, niet volwaardige onderzeebootjagers.
Varianten
Ka-Gō
De Ka-Gō was het prototype waaruit de latere serie-uitvoeringen voortkwamen. Het ontwerp was nauw verwant aan de Amerikaanse Kellett KD-1A die Japan in 1939 had onderzocht. In de aangeleverde informatie wordt vermeld dat het prototype mogelijk gebruikmaakte van delen van het beschadigde Amerikaanse toestel. De Ka-Gō was voorzien van een Argus As 10c met een vermogen van ongeveer 240 pk en vormde de praktische basis voor verdere proeven door het Keizerlijk Japans Leger.
Ka-1
De Ka-1 was de belangrijkste uitvoering binnen de serie. Het toestel behield de Argus As 10c en werd ontwikkeld voor waarnemings- en verbindingstaken. Later werd de Ka-1 aangepast voor patrouilles boven zee. Bij deze inzet kon de tweede zitplaats worden verwijderd om twee dieptebommen van elk 60 kilogram mee te nemen. Het type werd zowel vanaf landbases als vanaf Akitsu Maru gebruikt. De combinatie van korte startafstand en lage vliegsnelheid bepaalde voor een groot deel de inzetmogelijkheden.
Ka-2
De Ka-2 was een verdere uitvoering met een Jacobs L-4MA-7 van ongeveer 245 pk. Qua algemene opzet bleef het toestel nauw verwant aan de Ka-1 en aan het Amerikaanse Kellett-ontwerp waarop de Japanse ontwikkeling was gebaseerd. Productietekorten beperkten ook deze versie. De aangeleverde informatie vermeldt bovendien dat de marine de Ka-1 vanwege het laadvermogen geschikter vond voor haar eisen dan de Ka-2. Beide typen werden desondanks binnen dezelfde operationele context gebruikt.
Specificaties van de Ka-1
Afmetingen en gewichten
De Ka-1 had een lengte van 9,2 meter en een hoofdrotor met een diameter van 12,2 meter. Het rotoroppervlak bedroeg ongeveer 116,9 vierkante meter. Het lege gewicht lag rond 775 kilogram, terwijl het normale beladen gewicht ongeveer 1.086 kilogram bedroeg. Het maximale startgewicht wordt opgegeven als 1.170 kilogram. In de standaarduitvoering bestond de bemanning uit twee personen. Voor onderzeebootpatrouilles kon het tweede bemanningslid vervallen om ruimte en gewicht voor bewapening beschikbaar te maken.
De aandrijving bestond bij de Ka-1 uit één Argus As 10c, een luchtgekoelde omgekeerde V8-zuigermotor met een vermogen van ongeveer 180 kW, of 240 pk. De motor dreef een tweebladige houten propeller met vaste spoed aan. De hoofdrotor bestond uit drie bladen en draaide tijdens de vlucht door autorotatie. De motor dreef dus niet voortdurend de rotor aan zoals bij een helikopter, maar leverde de voorwaartse beweging die nodig was om lucht door de rotor te laten stromen.
Prestaties
De maximale snelheid van de Ka-1 bedroeg volgens de aangeleverde specificaties ongeveer 165 kilometer per uur. De kruissnelheid lag rond 115 kilometer per uur. Het bereik werd opgegeven als ongeveer 280 kilometer, terwijl het dienstplafond circa 3.500 meter bedroeg. De stijgsnelheid lag rond 5 meter per seconde. Een hoogte van 1.000 meter kon volgens de gegevens in ongeveer drie minuten en twintig seconden worden bereikt; 2.000 meter vergde ongeveer zeven minuten en dertig seconden.
Deze prestaties plaatsen de Ka-1 duidelijk in de categorie van lichte observatie- en patrouilletoestellen. De lage kruissnelheid was ongeschikt voor snelle verplaatsingen of luchtgevechten, maar sloot aan bij langdurig zoeken boven een beperkt zeegebied. De korte startafstand maakte inzet mogelijk vanaf locaties die voor veel conventionele vliegtuigen onbruikbaar waren. De geringe actieradius beperkte tegelijk het gebied dat vanaf één basis kon worden bestreken.
Bewapening
De standaard Ka-1 was niet ontworpen als zwaar bewapend gevechtsvliegtuig. Voor anti-onderzeebootmissies kon het toestel twee dieptebommen van elk 60 kilogram meenemen. Daarvoor werd de plaats van de waarnemer opgeofferd, zodat de autogyro als eenzitter vloog. Deze oplossing laat zien hoe beperkt de beschikbare nuttige lading was. Het toestel kon daardoor wel een onderzeeër aanvallen die aan de oppervlakte werd waargenomen, maar had slechts een kleine voorraad bewapening voor één patrouille.
Conclusie
De Kayaba Ka-1 en Ka-2 ontstonden uit de Japanse behoefte aan een klein waarnemingstoestel dat vanaf korte terreinen kon opereren. De ontwikkeling begon na onderzoek van een Amerikaanse Kellett KD-1A en leidde in 1941 tot de eerste vlucht van de Ka-1. Hoewel artilleriewaarneming aanvankelijk de hoofdtaak was, verschoof de inzet tijdens de oorlog naar verbindingstaken en vooral patrouilles tegen geallieerde onderzeeërs. De toestellen vlogen vanaf Akitsu Maru en later vanaf bases op Iki, Tsushima en het schiereiland Noto.
De autogyro’s hadden voordelen bij lage snelheid en vereisten weinig startbaan, maar hun beperkte bereik, laadvermogen en bewapening begrensden hun militaire mogelijkheden. Productieproblemen met motoren en rotoronderdelen beperkten bovendien het aantal inzetbare toestellen. De Ka-1 en Ka-2 werden gebruikt om onderzeeërs op te sporen en hun posities door te geven, maar er zijn geen bevestigde vernietigingen aan het type toegeschreven. Daarmee vormden zij een kleine, gespecialiseerde categorie binnen de Japanse militaire luchtvaart van de Tweede Wereldoorlog.
Bronnen en meer informatie
- Afbeelding: See page for author, Public domain, via Wikimedia Commons
- Francillon, Rene J. (1979). Japanese Aircraft of the Pacific War. London: Putnam & Company Limited. ISBN 0-370-30251-6.
- Lambermont, Paul Marcel; Pirie, Anthony (1970). Helicopters and Autogyros of the World. New York: Barnes. ISBN 978-0-498-07671-8.
- Lewis, Mark H. (2013). The Sun Will Rise: Air War Japan 1946 Volume 3. Xlibris AU. ISBN 978-1-4931-3215-7.
- Polmar, Norman; Allen, Thomas B. (2012). World War II: The Encyclopedia of the War Years, 1941–1945. Mineola: Dover Publications. ISBN 978-0-486-47962-0.
- Bronnen voor historisch onderzoek 1800–1946